Johdanto
Teollisuuden automaation vaativassa maailmassa – olipa kyseessä sitten valtava monivaiheinen suolanpoistolaitos, tiukkojen hygieniavaatimusten alainen elintarvikkeiden jalostuslaitos tai monimutkainen korkeapaineinen petrokemian putkisto – toimintavirheiden sietoraja on käytännössä nolla. Jokaista järjestelmäarkkitehtuurisi läpi kulkevaa nestettä, haihtuvaa kaasua tai hankaavaa lietettä on hallittava ehdottomalla, horjumattomalla tarkkuudella. Tämän automatisoidun ohjausjärjestelmän sykkivänä sydämenä toimii mekanismi, joka muuntaa raakaa, jalostamatonta energiaa tarkaksi, toistettavaksi mekaaniseksi liikkeeksi. Nykypäivän insinöörien käytettävissä olevien lukemattomien teknologioiden joukosta hammaspyörä- ja hammaslankaventtiilin toimilaitteisto erottuu joukosta vertaansa vailla olevana teknisenä ihmeenä, joka yhdistää luotettavuuden, nopeuden ja tilatehokkuuden.
Oikean toimilaitteen valinta erittäin erikoistuneeseen putkistoon ei kuitenkaan ole pelkästään putkien halkaisijoiden sovittamista koskeva yksinkertainen asia. Kokeneet projekti-insinöörit ja laitosten hankintapäälliköt kohtaavat usein katastrofaalisia järjestelmähäiriöitä, tiivisteiden ennenaikaista kulumista ja eksponentiaalisesti kasvavia huoltokustannuksia yksinkertaisesti siksi, että alkuperäinen mitoitus on ollut puutteellinen, paineen alennusta ei ole otettu huomioon tai toimilaitteen sisäistä mekaniikkaa ja materiaalien yhteensopivuutta ei ole ymmärretty riittävän hyvin. Tämä kattava opas on suunniteltu purkamaan näiden laitteiden teknistä rakennetta ja menemään pintapuolisten määritelmien ulkopuolelle tutkiakseen kriittisiä muuttujia – kuten vääntömomenttikäyrän profiilia, dynaamisen kitkan turvallisuuskertoimia, verkoston painehäviöitä ja sijoitetun pääoman tuottoon (ROI) perustuvia valintaperusteita –, jotka määräävät laitoksesi pitkän aikavälin toiminnan onnistumisen.
Mikä on hammaspyörä- ja hammasratasohjain?
Jotta voimme täysin selvittää tämän keskeisen osan salat, meidän on purettava se sen perustavimpaan fyysiseen tarkoitukseen. Tiukimmassa mekaanisessa mielessä, a hammaspyörä- ja hammaslankavetoinen toimilaite on vankka laite, joka on suunniteltu muuntamaan saumattomasti ja erittäin tehokkaasti lineaarinen liike (paineilman tai sähkövoiman tuottama suoraviivainen liike) pyöriväksi liikkeeksi (pyörivä liike kiinteän akselin ympäri) tai päinvastoin, riippuen kyseisestä teollisesta sovelluksesta.
Prosessiautomaation ja nesteiden hallinnan erikoisalalla se on suunniteltu nimenomaan huoltamaan ja ohjaamaan “Neljänneskierros” (0°–90°) -venttiilit. Yleisimpiä esimerkkejä näistä ovat teolliset palloventtiilit, korkean suorituskyvyn läppäventtiilit ja tulppaventtiilit. Tällaiset neljänneskierrosventtiilit vaativat vain täsmälleen 90 asteen käännöksen siirtyäkseen kokonaan täysin auki -tilasta, jossa virtaus on suurimmillaan, täysin kiinni -tilaan, jossa sulkeminen on kuplatiivis. Kun ohjelmoitava logiikkaohjain (PLC) tai hajautettu ohjausjärjestelmä (DCS) lähettää sähköisen komennon, toimilaitteisto suorittaa raskaan fyysisen työn kääntämällä venttiilin vartta putkistossa virtaavan aineen aiheuttamaa valtavaa kitkaa vastaan.
Kinematiikan ja ohjauspyörän välinen analogia
Sisäisten voimien havainnollistamiseksi kuvittele perinteisen auton ohjausjärjestelmää. Kun käännät ohjauspyörää (kiertoliike), ohjauspylvääseen kiinnitetty hammaspyörä pyörii tarkasti hampaillista lineaarista kiskoa (hammaslistaa) vasten. Tämä liike työntää hammaslistaa vasemmalle tai oikealle, jolloin pyörät kääntyvät. Teollinen toimilaite: hammaspyörä ja hammaslista Järjestelmä toimii täsmälleen samalla mekaanisella perusperiaatteella, mutta energian kulku on päinvastainen: valtava lineaarinen voima (joka syntyy paineilmasta) työntää hammaslistaa, mikä pakottaa keskimmäisen hammaspyörän pyörimään ja kääntää siten venttiilin varren valtavalla vääntömomentilla.
Perusmekanismi: Miten hammaspyörä- ja hammaslankavaihteet muuntavat liikettä
Alumiinikotelon sisällä tapahtuvien tarkkojen termodynamiikan mekanismien ja hammaspyörien kinematiikan ymmärtäminen on ehdottoman tärkeää mahdollisten kenttävikojen diagnosoimiseksi ja oikeiden alkuperäisten teknisten vaatimusten varmistamiseksi. Vaikka yleinen mekaaninen rakenne pysyy muuttumattomana, toimintaketju riippuu täysin käytetystä voimanlähteestä. Meidän on analysoitava, kuinka involuuttiprofiilinen hammaspyörä säilyttää nollavälyksen korkeataajuisessa käytössä ja kuinka paine-erot suorittavat tarkkaa mekaanista työtä sylinterin sisällä.
Lineaarisen liikkeen muuntaminen pyöriväksi liikkeeksi (pneumaattinen käyttö)
Valtaosa prosessiautomaation sovelluksista perustuu yksinomaan pneumaattinen hammaspyörä- ja hammasratasohjain. Nämä erityiset laitteet hyödyntävät paineistettuun instrumenttiilmaan varastoitunutta potentiaalienergiaa tuottaakseen valtavia määriä lineaarista työntövoimaa. Nykyaikaisen teollisen suunnittelun todellinen nerokkuus piilee tasapainoisessa mekaanisessa rakenteessa, jota insinöörien keskuudessa tunnetaan nimellä “Vastakkainasennetut mäntä”.
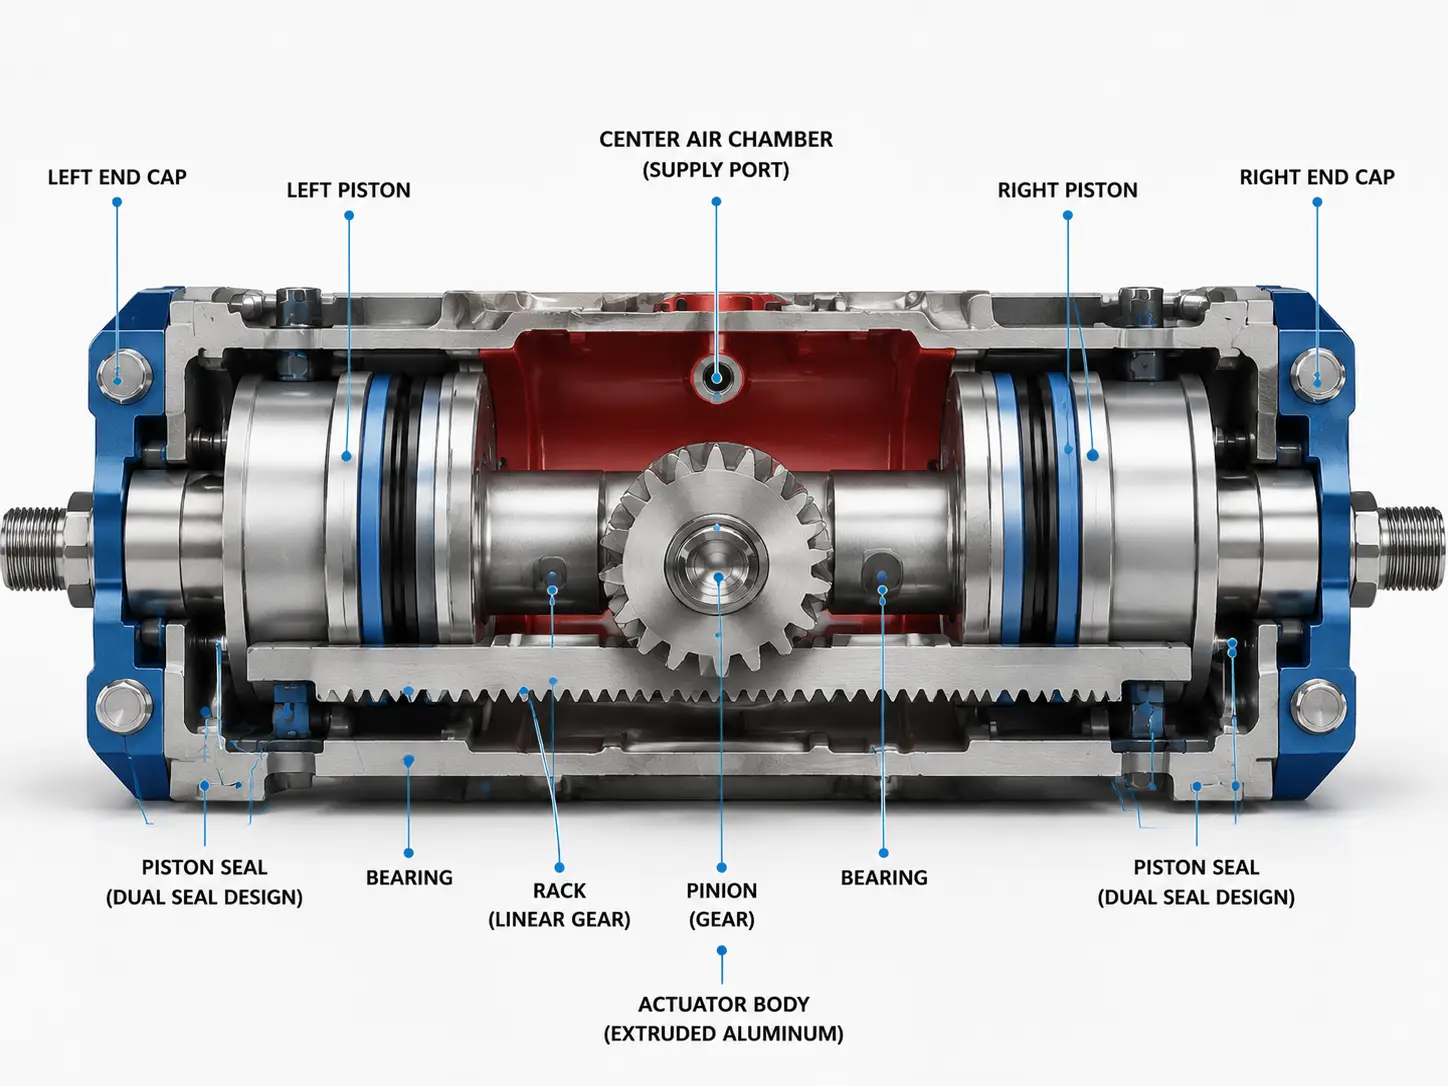
Jotta voimme ymmärtää, miksi nämä laitteet ovat niin luotettavia, meidän on analysoitava toimilaitteen toimintasyklin fyysinen kulku vaihe vaiheelta ja seurattava ilman kulkua kompressorista lopulliseen mekaaniseen ulostuloon asti:
- Paineistus ja massan ruiskutus: Puhdasta, kuivaa paineilmaa johdetaan vakiomuotoisen kierteitetyn liitännän (yleensä NAMUR-standardien mukaisen) kautta suoraan toimilaitekotelon keskikammioon. Tämä erittäin dynaaminen prosessi perustuu jatkuvaan ilmamassan syöttöön ja paine-eron tasapainottamiseen. Kun kompressori työntää ilmamassaa suljettuun kammioon, se luo korkeapainealueen, joka pyrkii voimakkaasti tasapainoon ympäristön paineen ja mäntien staattisen mekaanisen kitkan kanssa.
- Lineaarinen siirtymä: Tämä voimakas paine-ero vaikuttaa tasaisesti kahden vastakkain olevan männän pinta-alaan. Fysiikan perusperiaatteen mukaisesti Voima = paine × pinta-ala, paineistettu ilmamassa työntää kahta mäntää ulospäin, toisistaan poispäin täysin suorassa, lineaarisessa linjassa päätykappaleiden suuntaan.
- Pyörivä kytkentä (involuuttinen hammasprofiili): Jokaisen männän sisäpinnalla on integroitu, tarkkuuskoneistettu lineaarinen hammaspyörä, jota kutsutaan “hammaslistaksi”. Näissä hammaslistoissa käytetään tarkkaa involuuttista hammasprofiilia, joka takaa täydellisen hammaspyöräyhteyden ja erittäin pienen välyksen. Kun männät liikkuvat lineaarisesti vastakkaisiin suuntiin, hammaslistat pyörittävät samanaikaisesti hammaspyörää vastapäivään, jolloin venttiili avautuu.
Vastakkain olevien mäntien rakenne on ehdoton tekninen välttämättömyys kineettisten kuormitusten tasapainottamiseksi. Kun kaksi mäntää työntää samanaikaisesti hammaspyörän täysin vastakkaisilta puolilta, sivuttaiskuormitusvoimat kumoavat toisensa matemaattisesti täydellisesti. Tämä tuottaa kauniisti symmetrisen, erittäin vakaan ja tasaisen vääntömomentin, mikä varmistaa, ettei venttiilin varsi joudu alttiiksi tuhoisille sivuttaisille taivutusvoimille. Kuvittele kaksi samanpainoista sumopainijaa, jotka seisovat selkä selkää vasten ja työntävät vastakkaisiin suuntiin kiertääkseen massiivista kääntöporttia – rakenne pysyy täydellisesti tasapainossa akselillaan.
Pyörivän liikkeen muuntaminen lineaariseksi (moottorikäyttöinen)
Vaikka teollisuuden nestesäätöalalla neljänneskierrosventtiilien käyttöön hyödynnetään lähes yksinomaan lineaarisesta pyöriväksi muuttuvaa sekvenssiä, mekanismin geometrinen toimintaperiaate on täysin mekaanisesti käännettävissä. Jotta voidaan ymmärtää sen laajempaa soveltuvuutta tehdasautomaatiossa, on tärkeää tarkastella lyhyesti sen käänteistä toimintaa. Tässä kokoonpanossa, jota ei esiinny läppäventtiilin kääntämisessä, energian virtaus on käännetty päinvastaiseksi.
Pyörivä voimanlähde – yleensä sähköinen servomoottori – on kiinnitetty suoraan keskimmäiseen hammaspyörään. Kun moottori pyörittää hammaspyörää, hammaspyörä liikkuu fyysisesti kiinteää lineaarista hammaslistaa pitkin ja muuntaa pyörimisenergian tarkaksi lineaariseksi asemointiksi. Vaikka tätä käänteistä kokoonpanoa ei käytetä putkilinjan läppäventtiilin kääntämiseen, tämä periaate on mekaaninen selkäranka automatisoiduille lineaarisille ohjauskiskoille, robottien siirtoarmeille ja portaalipohjaisille asemointijärjestelmille nykyaikaisilla tuotantolaitoksilla, mikä korostaa hammaslista- ja hammaspyörämekanismin uskomatonta monipuolisuutta.
Kaksitoimiset ja jousipalautteiset toimilaitteet
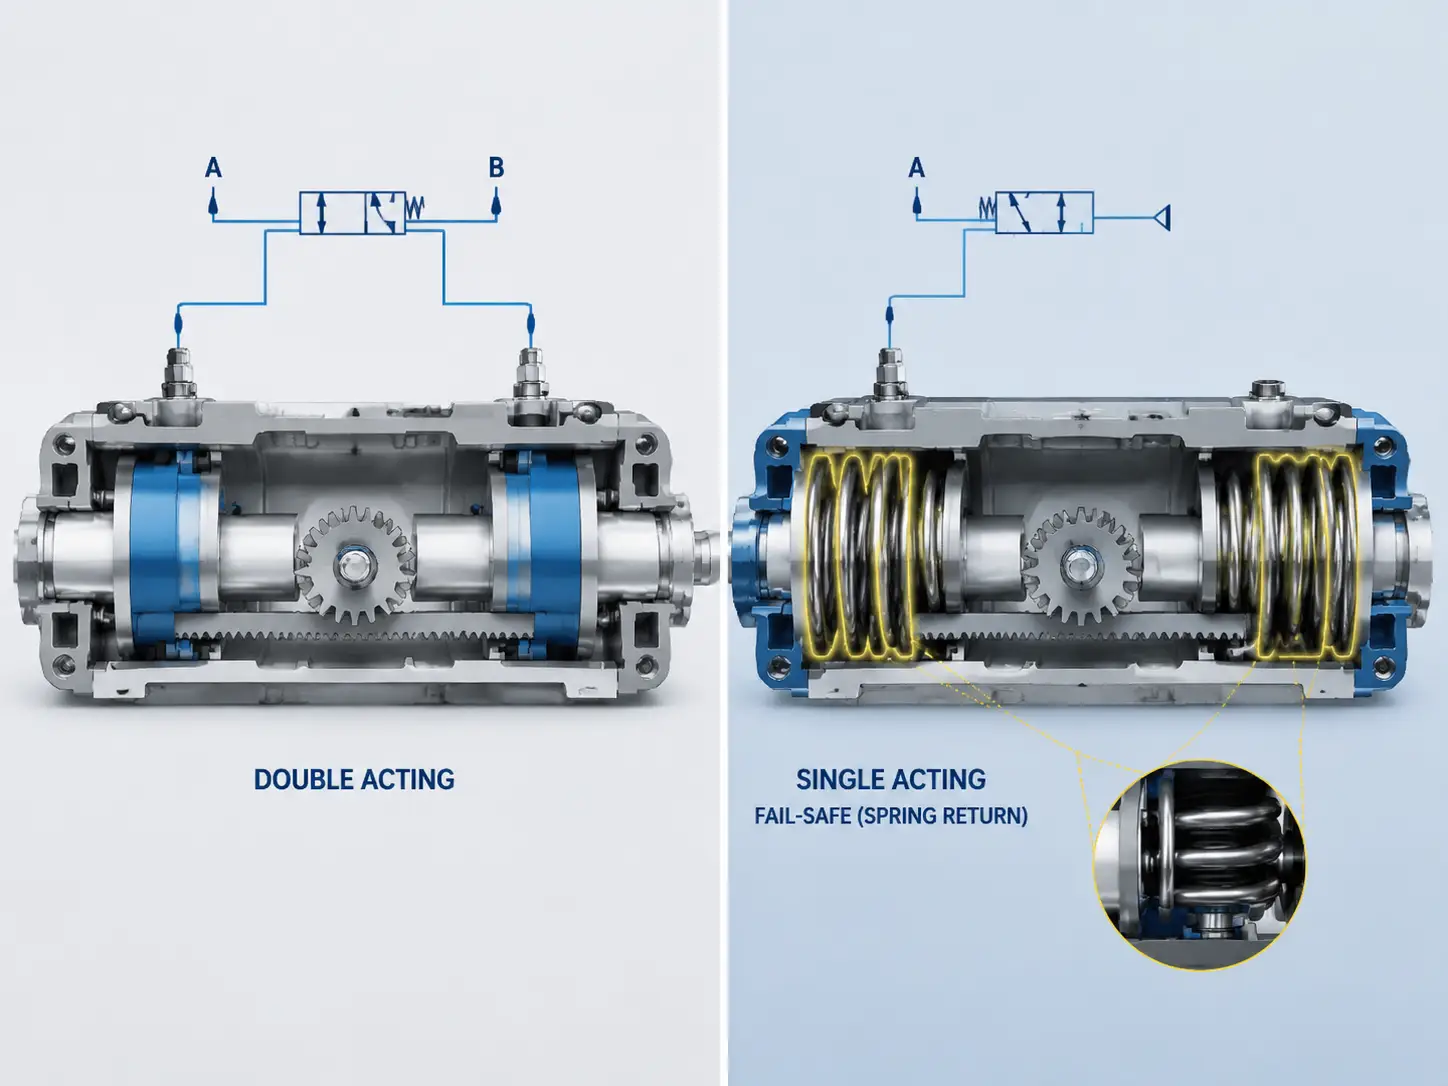
Kun perusvoimamekanismit on määritelty, seuraava ratkaiseva käännekohta nesteenohjausinsinöörin uralla liittyy putkistojen turvallisuuteen ja katastrofaalisten vikatilanteiden suunnitteluun. Jos teollisuusjärjestelmä menettää yhtäkkiä paineilman paineen tai sähkön syötön ankarien sääolosuhteiden, laajamittaisen sähkökatkoksen tai paikallisen kompressorivian vuoksi, mitä tarkalleen ottaen tapahtuu venttiilin asennolle? Tämä perustavanlaatuinen turvallisuuskysymys määrää valinnan kaksitoimisen ja jousipaluun (yksitoimisen) kokoonpanojen välillä toimilaite: hammaspyörä ja hammaslista kokoonpano.
Kaksitoiminen: symmetrisen vääntömomentin maksimointi
Kaksitoiminen pneumaattinen toimilaite on täysin riippuvainen jatkuvasta paineilman syötöstä venttiilin avaus- ja sulkemisliikkeiden suorittamiseksi. Venttiilin avaamiseksi ulkoinen magneettiventtiili ohjaa ilmaa keskikammioon, jolloin vastakkain olevat männät työnnetään voimakkaasti ulospäin. Venttiilin sulkemiseksi magneettiventtiili tyhjentää keskikammion ja ohjaa samanaikaisesti korkeapaineilman kahteen ulompaan päätykappaleeseen, jolloin männät työnnetään sisäänpäin takaisin lähtöasentoonsa.
Koska syklin missään vaiheessa ei ole raskaita mekaanisia jousia, jotka vastustaisivat laajenevan ilman painetta, kaksitoiminen hammaspyörä- ja hammaslankaventtiilin toimilaitteisto hyödyntää 100%:n aerodynaamista voimaa pyörimistyöhön. Tämän ansiosta laite tuottaa täysin vakion, symmetrisen ja ennustettavan vääntömomentin koko 0°–90°:n pyörimisliikkeen alueella. Lisäksi kaksitoimiset yksiköt ovat huomattavasti kompaktimpia ja niiden alkuinvestointikustannukset ovat alhaisemmat, koska niissä ei tarvitse käyttää suuria jousipaketteja.
Ihanteellinen tekninen skenaario: Tämä kaksitoiminen rakenne on erittäin kustannustehokas ja sopii erinomaisesti ei-kriittisiin virtausjärjestelmiin, kuten tavallisiin jäähdytysvesikiertoihin, matalan riskin sekoitussäiliöihin tai vaarattomiin käyttövesiputkiin. Näissä erityissovelluksissa laitoksen ilmanpaineen äkillinen menetys, joka jättää venttiilin jumiin ja liikkumattomaksi sen “viimeiseen asentoon” (Fail-in-Place), ei aiheuta katastrofaalista ympäristöpäästöä eikä vaaranna laitoksen turvallisuutta.
Tekninen huomautus: Huomaa, että tämän ”Fail-in-Place”-tilan ylläpitäminen onnistuneesti valtavan dynaamisen Hydrodynamiikkaan perustuva vääntömomentti koska venttiililevyn ohi virtaavat nesteet liikkuvat suurella nopeudella, todellinen ilmanpuutojärjestelmä on varustettava nimenomaisesti Ilmalukitusventtiili. Tämä tärkeä lisälaite sulkee paineilmakierron ilmatiiviisti ja lukitsee jäljellä olevan paineen fyysisesti sylinterin sisään estääkseen hydrodynamiikkaa aiheuttamasta venttiilin avautumista.
Jousipalautus: Varmistusmekanismit kriittisille järjestelmille
Toisaalta vaarallisissa ympäristöissä, korkeapaineisissa höyryputkistoissa tai myrkyllisten kemikaalien putkistoissa jousipalautteinen toimilaitteisto on ehdottomasti pakollinen kansainvälisten turvallisuusmääräysten ja SIL-ohjeiden (Safety Integrity Level) mukaisesti. Tässä erittäin monimutkaisessa mekaanisessa rakenteessa ilmanpainetta käytetään vain mäntien työntämiseen yhteen suuntaan (yleensä venttiilin avaamiseksi). Kun männät liikkuvat ulospäin, ne puristavat samanaikaisesti joukon raskaaseen käyttöön tarkoitettuja, erittäin lujia mekaanisia jousia, jotka sijaitsevat ulkonevien päätykappaleiden sisällä.
Jos ilmansyöttö katkeaa yllättäen, näihin puristettuihin jousiin varastoitunut potentiaalinen mekaaninen energia ottaa välittömästi ohjat käsiinsä ja pakottaa mäntät automaattisesti takaisin alkuperäiseen lepoasentoonsa ilman ulkoista voimanlähdettä. Petrokemian sekä öljy- ja kaasualoilla tätä kutsutaan virallisesti vikasietomekanismiksi. Riippuen siitä, miten toimilaite on fyysisesti kiinnitetty venttiilin varteen, se voidaan konfiguroida joko “Fail-Close”-tilaan (sulkee välittömästi helposti syttyvän kaasun virtauksen vuodon eristämiseksi) tai “Fail-Open”-tilaan (avaa välittömästi paineenrajoitusventtiilin ylikuumentuneen reaktoriastian turvalliseksi tyhjentämiseksi).
Vesivasaran vaara ja hydraulinen vaimennus
Erittäin yleinen ja uskomattoman vaarallinen tekninen väärinkäsitys on, että jousipaluullisen vikasietomekanismin tulisi saada “napsahtaa” tai “pamahduttaa” venttiili kiinni välittömästi sähkökatkoksen sattuessa, jotta virtaus pysähtyisi mahdollisimman nopeasti. Korkeapaineisissa nesteputkistoissa venttiilin välitön sulkeutuminen aiheuttaa nestepatsaassa valtavan, äänen nopeutta suuremman kineettisen paineaallon, joka tunnetaan nimellä ‘vesi-isku’ -ilmiö (tai paineaalto). Tämä valtava painehuippu voi kirjaimellisesti repiä hitsatut putkilaipat irti toisistaan, rikkoa tiivisteet pahasti ja tuhota pysyvästi kalliit ylävirran keskipakopumput.
Tämän katastrofaalisen kineettisen energian siirron estämiseksi korkealaatuiset pneumaattiset toimilaitekokoonpanot on suunniteltava nimenomaan jousivoiman hidastamiseksi. Tämä saavutetaan asentamalla kalibroituja poistoilmanrajoittimia (jotka muodostavat pullonkaulan poistuvaan ilmaan luodakseen pneumaattisen tyynyn) tai ulkoisia hydraulisia vaimentimia. Nämä kriittiset lisälaitteet vastustavat aktiivisesti jousen voimakasta laajenemista ja hidastavat iskun loppuvaiheen nopeutta. Tämä takaa nestepatsaan turvallisen, matemaattisesti hallitun hidastumisen sen sijaan, että se päätyisi väkivaltaiseen ja tuhoisaan mekaaniseen iskuun.
Tekninen vertailutaulukko: kaksitoiminen vs. jousipalautus
| Tekninen ulottuvuus | Kaksitoiminen (DA) kokoonpano | Jousipalautuksen (SR) konfigurointi |
|---|---|---|
| Käyttöteho (auki / kiinni) | Paineilma / Paineilma | Paineilma / mekaaninen jousen laajeneminen |
| Vääntömomentin lähtöprofiili | Tasainen ja täysin symmetrinen koko 90 asteen pyörimisliikkeen ajan. | Muuttuva (vääntömomentti on suurimmillaan suurimmalla puristussuhteella ja pienimmillään “jousen päässä”). |
| Vikasietoisuus | Fail-in-Place (vaatii erityisen ulkoisen ilmalukkoventtiilin asennon pitämiseksi). | Automaattinen sulkeutuminen tai avautuminen heti, kun virta- tai ilmansyöttö katkeaa. |
| Koko ja paino | Erittäin kompaktit päätykappaleet; huomattavasti pienempi yksikköpaino. | Tarvitaan pidennetyt päätykappaleet raskaiden jousipakettien kiinnittämiseksi; painavammat. |
| Ihanteellinen teollisuuskäyttö | Tavalliset jäähdytysvesikierrot, vähäriskiset sekoitussäiliöt, yleiset käyttövesiputkistot. | Petrokemian putkistot, korkeapaineinen höyry, myrkylliset kaasut, SIL-luokitellut turvasilmukat. |
Pneumaattiset ja sähköiset järjestelmät sekä sijoitetun pääoman tuoton optimointi
Vaikka laitteen mekaaninen rakenne määrää turvallisuuden, päävoimanlähteen valinta ratkaisee laitoksen pitkän aikavälin taloudellisen kannattavuuden. Projektisuunnittelijat joutuvat usein pohtimaan, kumman ratkaisun – paineilma- vai sähkökäyttöisen järjestelmän – valitsisivat. Oikean valinnan tekeminen edellyttää, että katsotaan paljon pidemmälle kuin pelkkä alkuperäinen hankintatilaus ja suoritetaan perusteellinen Kokonaiskustannukset (TCO) analyysi usean vuoden ajanjaksolla.
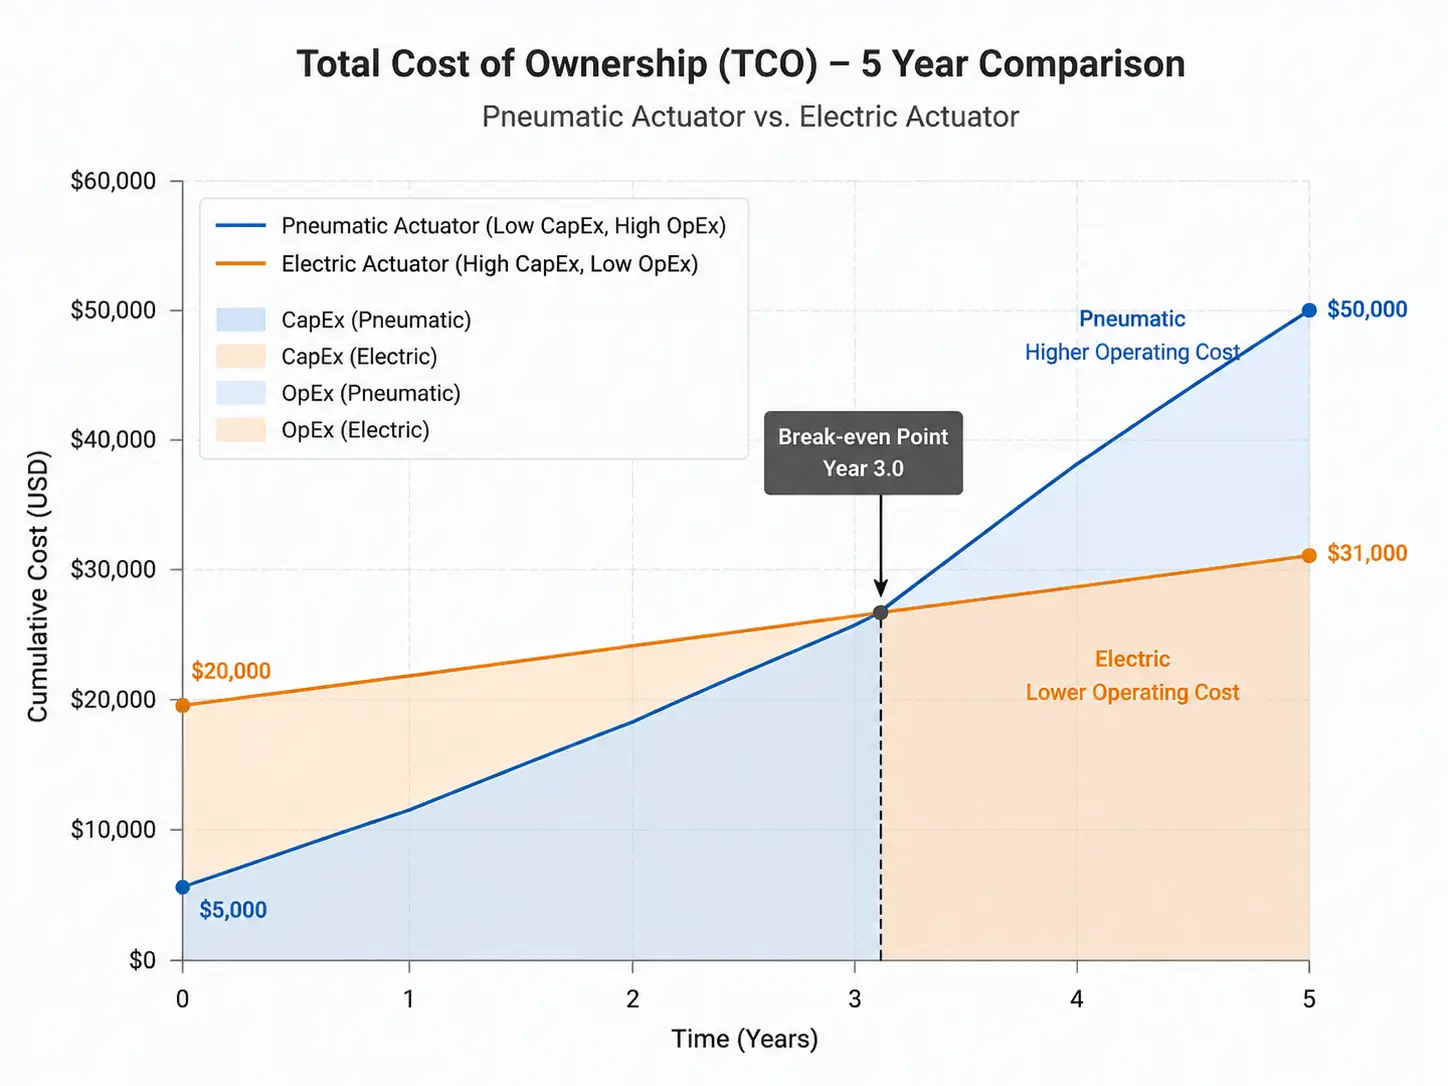
Arvioidessaan automaatioratkaisuja uuteen laitokseen hankintatiimit epäröivät usein sähköisten toimilaitteiden erittäin korkeita alkuinvestointeja (CapEx), jotka voivat helposti olla 3–5 kertaa kalliimpia kuin niiden pneumaattiset vastineet hammaspyörä- ja hammaslankavetoinen toimilaite vastaavia järjestelmiä. Tämän vuoksi pneumaattiset järjestelmät hallitsevat markkinoita. Pneumaattisten järjestelmien käyttö ei kuitenkaan suinkaan ole “ilmaista”. Ne vaativat teollisia ilmakompressoreita, jotka ovat luonteeltaan tehottomia termodynaamisia koneita. Tyypillisessä tuotantolaitoksessa jopa 30% kompressorin kuluttamasta sähköenergiasta menetetään välittömästi lämmönmuodostuksena, ja lisäksi 10%–20% menetetään säännöllisesti ikääntyvän putkiston mikroskooppisten vuotojen kautta.
Jos laitoksella ei vielä ole vankkaa ja suurikapasiteettista paineilma-infrastruktuuria tai jos säätöventtiili sijaitsee kilometrien päässä pääkompressorihuoneesta, pelkästään putkiston ilmanpaineen ylläpitämiseen tarvittavat jatkuvat sähkökustannukset nousevat räjähdysmäisesti. Teollisuuden energiakatselmukset osoittavat johdonmukaisesti selkeän taloudellisen käännekohdan:
• Tavallinen pneumaattinen toimilaite saattaa maksaa alkuinvestointina vain $300, mutta kuluttaa jatkuvassa käytössä paineilman tuottamiseen tarvittavaa sähköä $500 vuodessa (johtuen 20%:n verkkovirheestä ja kompressorin luontaisesta tehottomuudesta), yhteensä $2 800 viiden vuoden aikana.
• Vastaava sähkökäyttöinen toimilaitteisto saattaa maksaa $1 500 kertamaksuna, mutta sen sähkönkulutus on vain $50 vuodessa, kun sitä käytetään hyvin satunnaisesti tarpeen mukaan, eli yhteensä $1 750 viiden vuoden aikana.
Taloudellinen tulos: Investointikustannusten (CapEx) ja käyttökustannusten (OpEx) kannattavuusraja saavutetaan tyypillisesti noin 36. kuukauden kohdalla, minkä jälkeen sähköinen ratkaisu tuottaa pelkkiä säästöjä.
Toisaalta, jos laitoksessa on jo käytössä laaja, erittäin tehokas ja erinomaisesti huollettu paineilmaverkosto (kuten esimerkiksi suuressa keskitetyissä kemianjalostamoissa), niin pneumaattinen hammaspyörä- ja hammasratasohjain on edelleen kiistaton ROI-mestari uskomattoman vähäisten huoltotarpeidensa, erittäin nopeiden toimintanopeuksiensa ja edullisten komponenttien vaihtokustannustensa ansiosta.
Vääntömomenttikäyrän tulkinta ja mitoitus
Kokemattomien hankintatiimien yleisin ja taloudellisesti tuhoisin virhe on valita hammaspyörä- ja hammaslankatoimilaitteet perustuen yksinomaan siihen, että luettelossa ilmoitettu “suurin lähtömomentti” vastaa venttiilin nimellistä vaatimusta. Ammattimainen nestesäätötekniikka, jota ohjaavat ISA:n (International Society of Automation) kaltaiset tiukat järjestöt, edellyttää paljon perusteellisempaa matemaattista analyysia dynaamisesta vääntömomenttikäyrästä ja todellisista toimintamuuttujista.
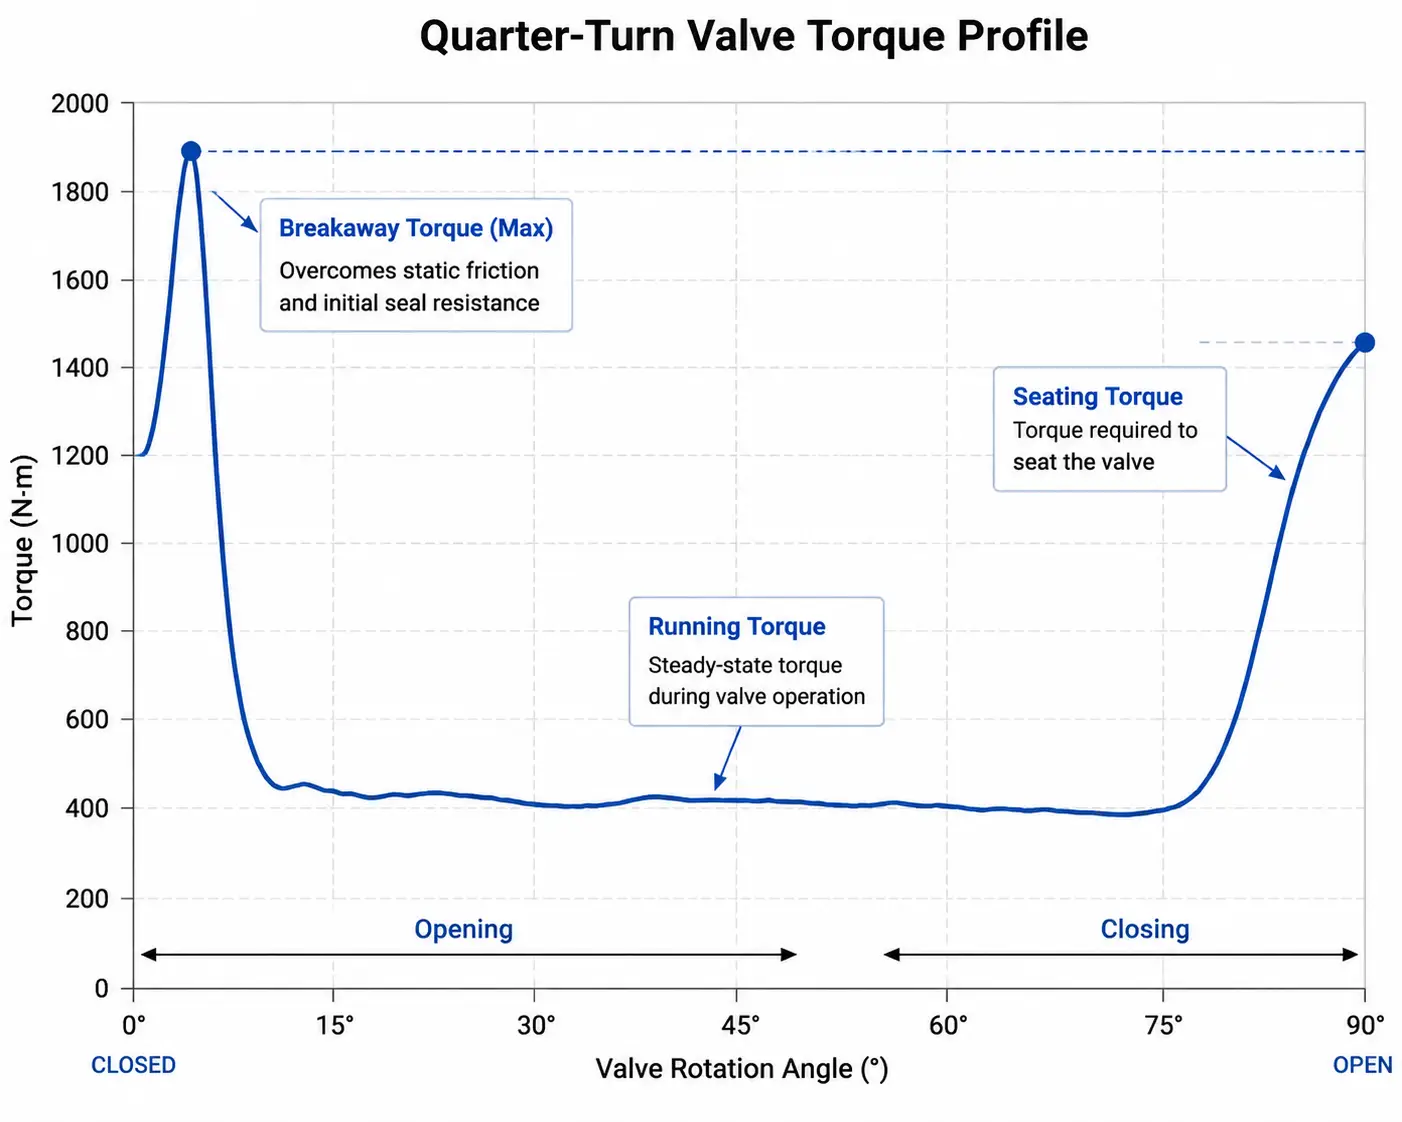
Breakaway-momentin, käyntimomentin ja loppumomentin ymmärtäminen
Kun teollisuusventtiiliä käytetään putkistossa, jossa on paine, tarvittava fyysinen voima ei ole koskaan tasainen, vakio. Ajatelkaapa, millaista on työntää auki raskas, hieman ruostunut rautainen holvin ovi. Alkuvaiheessa tarvitaan valtava kineettinen voima, jotta tiivisteiden staattinen kitka murtuu ja pallo tai levy irtoaa istukastaan – tätä kutsutaan yleisesti nimellä Irrotusmomentti. Kun venttiili on liikkeessä, virtaavan nesteen hydrodynamiikka auttaa usein sen liikettä, jolloin tarvitaan huomattavasti vähemmän mekaanista voimaa (Käyntivääntömomentti). Lopuksi, jotta venttiili lukittuu tiukasti kiinni, elastomeeriset istukat puristuvat putkiston paineen vaikutuksesta paikoilleen ja muodostavat kuplatiiviin tiivisteen, tarvitaan ylimääräinen voimanpiikki (Kiristysmomentti/kiinnitysmomentti).
Jousipaluullisen pneumaattisen toimilaitteen tapauksessa on otettava huomioon myös Hooken joustavuuslaki. Kun raskaat jouset venyvät venttiilin sulkemiseksi, niiden mekaaninen työntövoima pienenee lineaarisesti. Siksi toimilaitteen koko mekaanisen syklin ehdottomasti heikoin kohta on “jousen loppumomentti” (viimeinen työntövoima, jonka jouset pystyvät tuottamaan juuri sillä hetkellä, kun venttiili saavuttaa 0°:n asennon). Jos tämä mekaaninen arvo laskee alle venttiilin vaaditun istumamomentin, venttiili ei yksinkertaisesti sulkeudu tiiviisti, mikä johtaa erittäin vaaralliseen sisäiseen ainevuotoon suljetussa putkistossa.
Ratkaisevan turvallisuuskertoimen laskeminen
Venttiilivalmistajien julkaisemat vakiomomenttiarvot on mitattu steriileissä laboratorio-olosuhteissa käyttäen puhdasta vettä huoneenlämpötilassa. Todellinen teollisuusympäristö on täysin armoton. Siksi lasketun turvakertoimen soveltaminen on ehdoton tekninen vaatimus, jolla estetään toimilaitteen jumittuminen kriittisten toimintojen aikana.
Kehittyneet mitoitusohjeet ja verkoston paineen alennus:
- Mediakohtaiset turvallisuustekijät: Puhtaiden, luonnollisesti voitelevien nesteiden (esim. suodatettu vesi, kevyet hydrauliöljyt) osalta insinöörien on lisättävä perusvääntömomenttiin vähintään 20%–30%:n suuruinen turvakerroin. Kuivien, voitelemattomien kaasujen tai korkean lämpötilan höyryn osalta lisätään 30%–40%. Erittäin kuluttavien lietteiden tai kuivien jauheiden osalta vaaditaan vähintään 50%:n turvakerroin, koska hiukkasten kertyminen lisää merkittävästi venttiilin sisäosien kitkaa sen käyttöiän aikana.
- Painehäviön aiheuttama tehonalennus: Älä koskaan valitse toimilaitetta pääkompressorihuoneen sisällä syntyvän optimaalisen ilmanpaineen perusteella. Jos tehtaan nimellinen ilmansyöttöpaine on 5 bar (72 psi), todellinen ilmanpaine pitkän ja monimutkaisen putkistoverkoston päätepisteessä laitoksen huippukäytön aikana voi laskea jyrkästi jopa 4 bariin (58 psi). Koska pneumaattisen toimilaitteen vääntömomentti on suoraan ja lineaarisesti verrannollinen syötettyyn ilmanpaineeseen, paineen lasku 5 barista 4 bariin johtaa välittömään 20%-vääntömomentin menetykseen. Ammattilaisten nyrkkisääntö: Laske toimilaitteen koko aina venttiilin kyseisessä putkistokohdassa taatun pienimmän pahimman tapauksen paineen perusteella, älä koskaan teoreettisen enimmäispaineen perusteella.
Vikatilat, tiivisteiden kuluminen ja huolto
Jopa kaikkein vankimmin rakennetut mekaaniset laitteet joutuvat lopulta kohtaamaan teollisuuden kulumisen ankarat realiteetit. Saadakseen MECE-periaatteen (Mutually Exclusive, Collectively Exhaustive) mukaisen käsityksen toimilaitteen vikatiloista insinöörien on erotettava sisäiset mekanismit tiukasti ulkoisesta ympäristöstä. Toimilaitteen sisäinen mekanismi käsittelee aina vain paineilmaa, kun taas siihen liitetty venttiili käsittelee varsinaista putkistossa kulkevaa nestettä. Siksi toimilaitteen viat johtuvat kolmesta erillisestä fysikaalisesta vikatilasta.
Ensinnäkin sisäisesti katsottuna pneumaattisen automaation yleisin “hiljainen tappaja” on tiivisteiden dynaaminen kuluminen. Jos laitoksen paineilma on voitelematonta, liian kuumaa tai epäpuhdasta, tavalliset NBR- (nitriili-) mäntä-O-renkaat kovettuvat nopeasti, halkeilevat ja aiheuttavat “blow-by”-ilmiötä (ilman vuotamista mäntän ohi, mikä johtaa vakavaan vääntömomentin menetykseen). Toiseksi ulkoisesti ankarat ilmasto-olosuhteet – kuten voimakas suolasumu offshore-öljynporauslautoilla tai syövyttävät pesuaineet elintarviketehtaissa – syövyttävät alumiinikoteloa kemiallisesti aiheuttaen vakavaa pistekorroosiota ja rakenteellista rappeutumista. Lopuksi puhtaasti kinemaattisesta näkökulmasta katsottuna korkeataajuinen toiminta (miljoonia avaus-/sulkemissyklejä) johtaa lopulta mikroskooppiseen väsymiskulumiseen hammaspyörän hampaiden kosketuspinta hammasrattaan ja hammaspyörän välissä, mikä lisää välystä ja heikentää huomattavasti paikannustarkkuutta.
Riskien hallinta kattavan 8-ulotteisen suunnittelun avulla
Jotta nämä monitahoiset vikatyypit voitaisiin poistaa jo alkulähteestä, ammattimaiset teollisuusautomaation toimittajat ovat luopuneet perinteisestä “yksi malli sopii kaikille” -katalogimallista. Esimerkiksi, Vincer-venttiili, tunnustettu korkean teknologian yritys, jolla on yli vuosikymmenen kokemus nesteiden hallinnasta, käyttää alansa johtavaa 8-ulotteinen analyysimenetelmä jokaisen yksittäisen projektivaatimuksen osalta. Ennen valmistuksen aloittamista yrityksen oma suunnittelutiimi arvioi perusteellisesti väliaineen, lämpötilan, paineen, liitäntästandardin, ohjausmenetelmän, materiaalivaatimukset, toimialan erityispiirteet sekä asennustilan tarkat mitat.
Toimilaite valitaan laajasta, erittäin joustavasti mukautettavasta valikoimasta, joka käsittää yli 50 erityistä materiaaliyhdistelmää, jolloin se sopii täydellisesti sekä sen sisäiseen käyttöjaksoon että ulkoiseen ympäristöön. Esimerkiksi:
- Sisäinen dynaaminen joustavuus: Korkeataajuisen kitkalämmön torjumiseksi ja pitkäaikaisen edestakaisen toiminnan varmistamiseksi ilman puhallusvuotoja Vincer on päivittänyt männän sisäiset tiivisteet korkealaatuisiksi tuontituotteiksi FKM kestää huomattavasti pidempään kuin tavalliset tiivisteet vaativissa, korkean lämpötilan pneumaattisissa ympäristöissä.
- Ulkoinen ympäristösuojaus: Erittäin syövyttävissä ulkoisissa olosuhteissa, kuten jatkuvalle suolasumulle alttiilla merellä sijaitsevilla alustoilla, tavallinen suulakepuristettu alumiini ei riitä. Vincer ratkaisee tämän ongelman tarjoamalla erityisiä korroosionkestäviä epoksipinnoitteita tai uusimalla kotelon kokonaan SS316L-ruostumaton teräs. Tämä takaa, että toimilaitteen rakenteellinen kestävyys säilyy ennallaan jopa kaikkein ankarimmissakin ympäristöolosuhteissa.
Alan standardit ja rajapintamääritykset
Lopuksi on syytä huomata, että täydellisen kokoinen ja nerokkaasti suunniteltu toimilaite on täysin hyödytön, jos sitä ei voida fyysisesti liittää venttiiliin tai jos se ei pysty kommunikoimaan digitaalisen ohjausverkoston kanssa. Teollisuuden automaatioalalla nämä mekaaniset ja pneumaattiset liitännät on standardoitu tiukasti, jotta moduulien yhteensopivuus eri laitemerkkien välillä voidaan taata maailmanlaajuisesti. Kun määrität toimilaite: hammaspyörä ja hammaslista, varmista, että nämä ensisijaiset rajapinnat noudatetaan ehdottomasti:
- ISO 5211 (mekaaniset perusteet): Tämä on yleismaailmallinen standardi, jossa määritellään alakiinnityslaipan tarkat pulttipiirin mitat sekä käyttöakselin geometrinen muoto (yleensä tähti- tai neliökärki). Tämä takaa, että toimilaite kiinnittyy moitteettomasti venttiilin varren yläosaan ilman heilumista tai mekaanisen hystereesin syntymistä.
- NPT tai BSP (The Air Supply): Maantieteellisestä alueesta riippuen (Pohjois-Amerikassa käytetään laajalti NPT-kierteitä, kun taas Euroopassa ja Aasiassa käytetään oletuksena BSP-kierteitä) oikean kierrestandardin varmistaminen paineilmaläpivienneissä estää turhauttavia ilmavuotoja ja kierteiden väärin kiertymistä laitteiston käyttöönoton yhteydessä.
- NAMUR (Automaatioekosysteemi): NAMUR-standardi yhtenäistää kaikkien ulkoisten automaatiolisälaitteiden kiinnityskuvioita, jolloin “tyhmä” mekaaninen sylinteri muuttuu käytännössä “älykkääksi”, täysin integroiduksi automaatiosolmuksi.
Täydellisen suljetun piirin ohjausjärjestelmän luomiseksi toimilaitteessa tarvitaan kahta keskeistä NAMUR-lisälaitetta:- Magneettiventtiili (aivot): Magneettiventtiili, joka on kiinnitetty suoraan standardoituun NAMUR-sivuliitäntään, vastaanottaa PLC:ltä matalajännitteisen sähköisen ohjaussignaalin (esim. 24 VDC) ja ohjaa korkeapaineisen paineilman fyysisesti oikeaan toimilaitekammioon venttiilin avaamiseksi tai sulkemiseksi.
- Rajakytkinkotelo (”silmät”): Tämä sähkömekaaninen laite on kiinnitetty tukevasti NAMUR-hammaspyörän yläakseliin, ja se seuraa fyysisesti toimilaitteen todellista pyörimistä. Se lähettää jatkuvan sähköisen signaalin takaisin DCS-järjestelmään tai valvomoon ja antaa ehdottoman, todellisen vahvistuksen siitä, että venttiili on saavuttanut onnistuneesti aiotun täysin auki- tai täysin kiinni -asennon.
Varmista putkistosi tulevaisuus tinkimättömällä tarkkuudella
Varmista nesteenhallintajärjestelmiesi pitkäaikainen luotettavuus tekemällä yhteistyötä valmistajan kanssa, joka asettaa etusijalle äärimmäisen teknisen tarkkuuden ja älykkään ratkaisusuunnittelun.
Vincer Valve noudattaa tiukkoja ISO 9001-, CE-, RoHS-, SIL- ja FDA-sertifiointeja ja takaa, että jokainen komponentti täyttää tiukat kansainväliset standardit. Yrityksen ketterän toimitusketjun ansiosta vakiokokoonpanot voidaan toimittaa vain 7–10 työpäivää—ja toimittamalla kattavat tekniset ehdotukset 24–48 tunnin kuluessa—Vincer on ainutlaatuisessa asemassa nopeuttamaan projektisi käyttöönottoa ilman, että teknisestä laadusta joudutaan tinkimään.
Ota yhteyttä Vincerin insinööriin jo tänään